

Софтуерът CoPre е важен елемент от геопространствената екосистема на CHCNAV, с която се осъществява мобилно 3D картиране. Предназначен е за предварително обработване на събраните на терена данни, в т.ч. изчисление на траектории, георефериране на облаци от точки и снимки, оцветяване и филтриране на облаци от точки. Позволява генерирането на орто- и 3D модели.
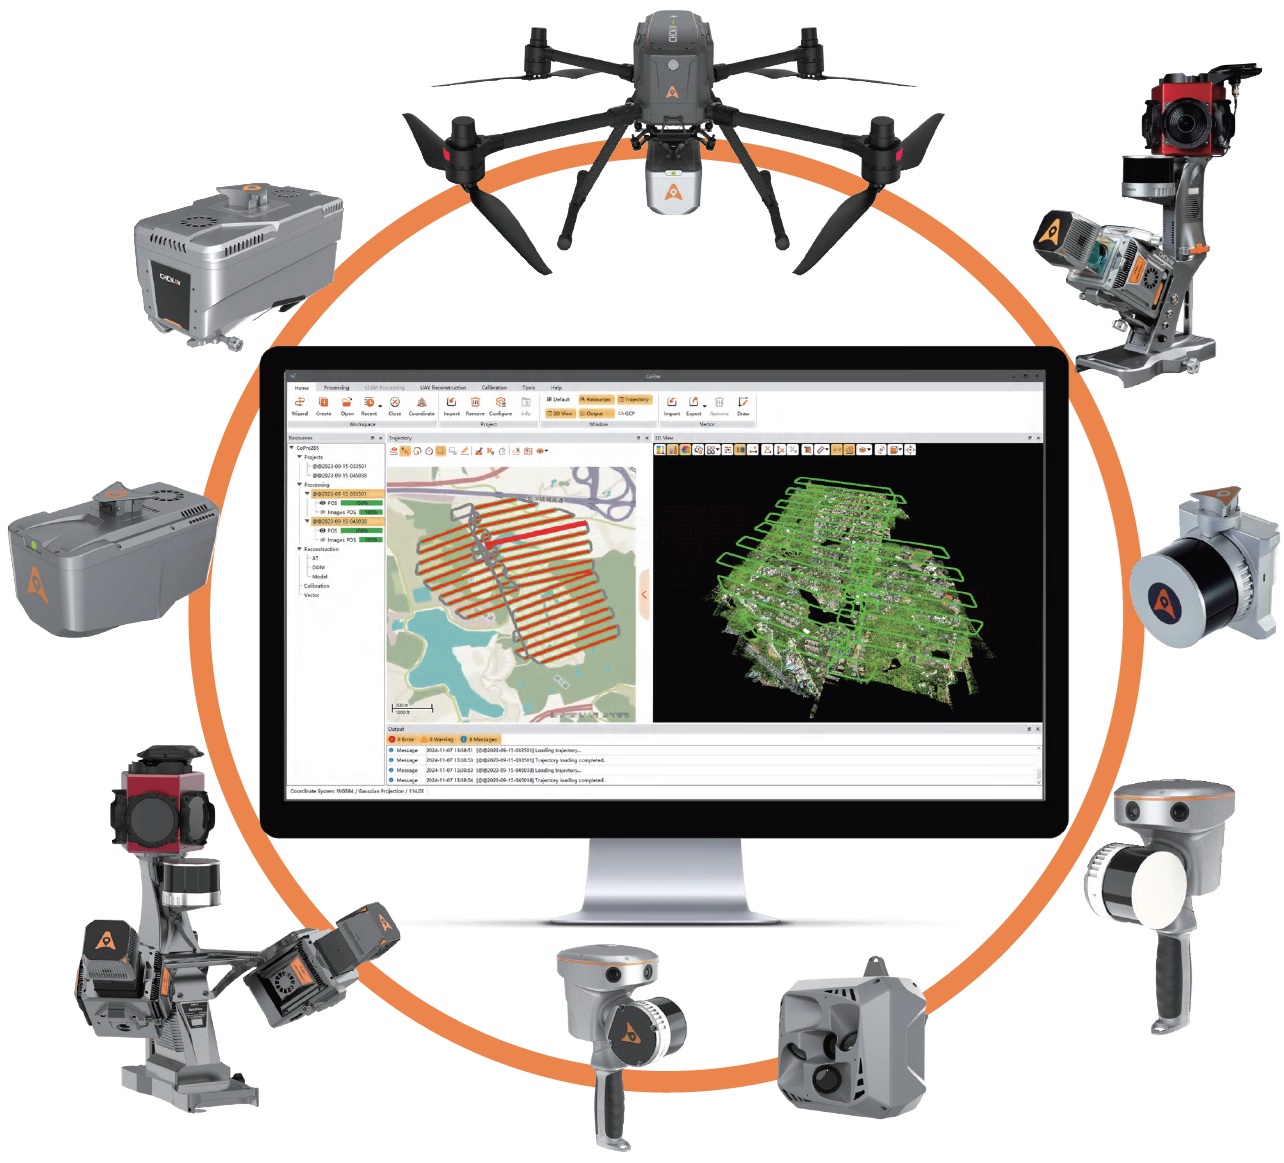
Основни характеристики
CoPre разполага с усъвършенствани средства за оптимизиране на качеството на резултатите, като ефективни алгоритми за изравнение по ивици. С добавяне на наземни опорни точки се подобрява абсолютната точност на облаците от точки, чиято дебелина може да достигне стойности с 30% по-ниски от тези, получавани със сходни продукти.
CoPre предлага различни инструменти за проверка на данните обработката им. Поддържа се визуализация на големи набори от данни и различни опции за колоризация. Автоматичното разделяне на траекторията на части и слоеве способства за бързо откриване на несъответствия по положение, а чрез въжевдане на опорни точки по височина може да се провери вертикалната точност.
Реконструиращият модул на CoPre позволява създаването на аеротриангулация като заключителен етап от генерирането на дигитални ортофото карти, както и на 3D мрежови модели. Възможно е също комбинирането на изображения и облаци от точки, натрупани едновременно, с цел своевременно създаване на ортофото или 3D модели за проверка на място.
Структура на CoPre
Софтуерът CoPre се състои от основна конфигурация, предназначена за извършване на рутинната част от предварителната обработка на данните, натрупани с камерите и лидарите на CHCNAV. По желание, тя може да се допълва със специализирани модули, които разширяват функционалността на продукта.
| Платформи | Функционалност | Стандартен софтуер | Модул за моделиране от въздуха | Модул за наземни траектории |
| A, B, C | Копиране на данни (Data Copy) | Да | ||
| A, B, C, D | Управление на координатни системи | Да | ||
| A, B, C, D | Предварителна обработка на облаци от точки | Да | ||
| A, B, C, D | Георефериране на изображения | Да | ||
| A, B, C | Изчисление на траектории | Да | ||
| A, B, C, D | Изравнение с контролни точки | Да | ||
| A, B, C, D | Проверка на качеството (по профили / с контролни точки) | Да | ||
| A | Ортомоделиране / аеротриангулация | Да | ||
| A | 3D моделиране от въздуха | Да | ||
| A | Обработка на въздушни траектории | Да | ||
| B, C | Обработка на наземни траектории | Да | ||
| D | Разглеждане и експортиране на облаци от точки | Да | ||
| D | Оптимизация с едно кликване | Да | ||
| D | Свързване на множество станции | Да | ||
| D | 3D моделиране със SLAM | Да |
Легенда
A – Летящи платформи, B – Наземни платформи, C – Раници (на гръб), D – Ръчни SLAM скенери