

Ръчните скенери се проектират за работа на места, които са недостъпни или частично досъпни за мобилни платформи. Те са предназначени за носене в ръка, на гърди или гръб, и за придвижване пеш – както на открито, така и на закрито, където ГНСС позиционирането е невъзможно.
Този клас устройства са базирани на SLAM технологии, интегрирани с подходящи инерциални сензори (IMU), а за да се разшири приложната им област – също и с камери за оцветяване на генерираните облаци от точки, и ГНСС сезори – за геореферирането им при наличие на съответните условия.
Ръчните скенери са подходящи за интериорни приложения, в минното дело, подземното строителство, за работа в райони с видимост, ограничена от растителност или сгради, а също и за приложения в обичайни условия.
CHCNAV RS10

RS10 е ръчен 3D SLAM скенер, интегриран с ГНСС RTK приемник. Системата е широко приложима в архитектурното и геодезическото проектиране, за оценка на състоянието на далекопроводи, изчисление на обеми на насипища, събиране на данни под земята и много други.
Преходът от сканиране с ГНСС сигнали към сканиране без тях и обратно е безпроблемен. Осигурява абсолютна точност 5 cm.
Технологиите SFix и Vi-Lidar позволяват позициониране на места с ограничен достъп до ГНСС сигнали и дистанционно позициониране от разстояние до 15 m.
Към SLAM скенера RS10
Meridian MS80
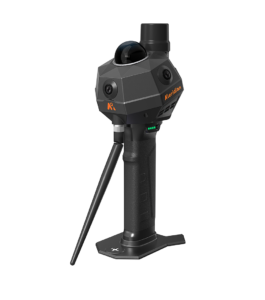
Ръчния лидар Meridian MS80 е подходящ за редица приложения, в които е необходимо да се съчетавят пълнотата и високата точност на 3D моделите с бързината и удобството за събиране на теренни данни и последващата им обработка.
Позволява в реално време да се следи ходът на сканирането ссс цел да не остават бели петна, заради които да се налага повторно посещение на обекти.
Геореферирането се съвършва с помощта на вградения ГНСС приемник – с NTRIP или UHF корекции, а също и с помощта на наземни контролни точки. Трите широкоъгълни RGB камери позволяват пълноценното оцветяване на облаците от точки.
Към SLAM скенера MS80